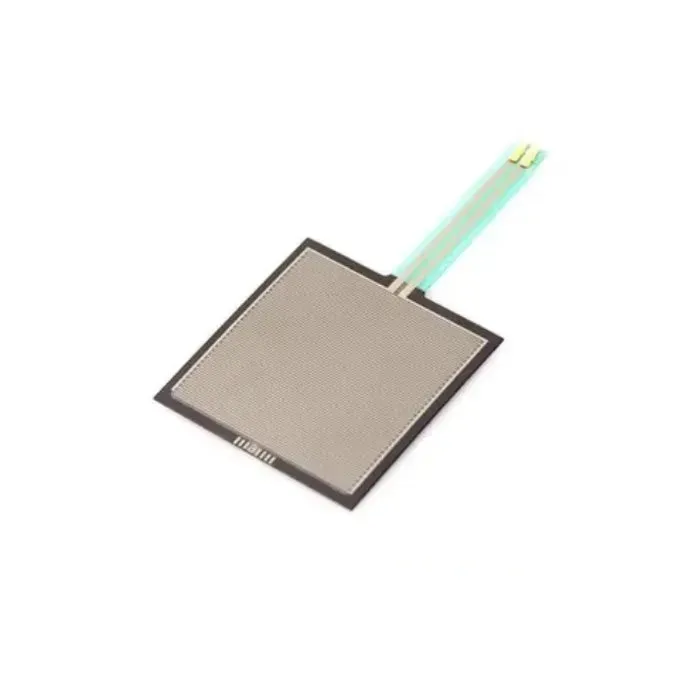
FSR406 suuren pinta-alan neliömäinen voima-anturi painealustojen prototyyppien tekemiseen
FSR406 on suuri neliömäinen voimaherkkä vastus laajoille painealustoille ja kosketuspinnoille. Sen suurempi aktiivinen alue on hyödyllinen, kun voima ei välttämättä kohdistu täydellisesti keskelle, kuten robotin jalan, istuintyynyn, kiinnityslaatan tai interaktiivisen paneelin alla.
Kuten muutkin FSR-anturi, se luetaan vastuksen muutoksena jännitejakajan kautta. Se voidaan liittää Arduinoon, ESP32:een, Raspberry Pi Picoon ja muihin ADC-pohjaisiin ohjaimiin; Interlink FSR406 tuotetiedot ovat hyödyllinen viite mekaanisten suunnittelurajojen osalta.
Valitse FSR406, kun anturin on katettava suurempi alue kuin pienempi pyöreä FSR402. Se sopii parhaiten suhteellisten paine-erojen ja muutosten havaitsemiseen, ei tarkkaan massan mittaukseen.
Tekniset tiedot
| Parametri | Arvo |
|---|---|
| Sensorin malli | FSR406 neliömäinen voimaherkkä vastus |
| Anturityyppi | Suuren pinta-alan resistiivinen voima-anturi |
| Lähtö | Muuttuva vastus |
| Suositeltu piiri | Jännitejakaja analogiselle tulolle |
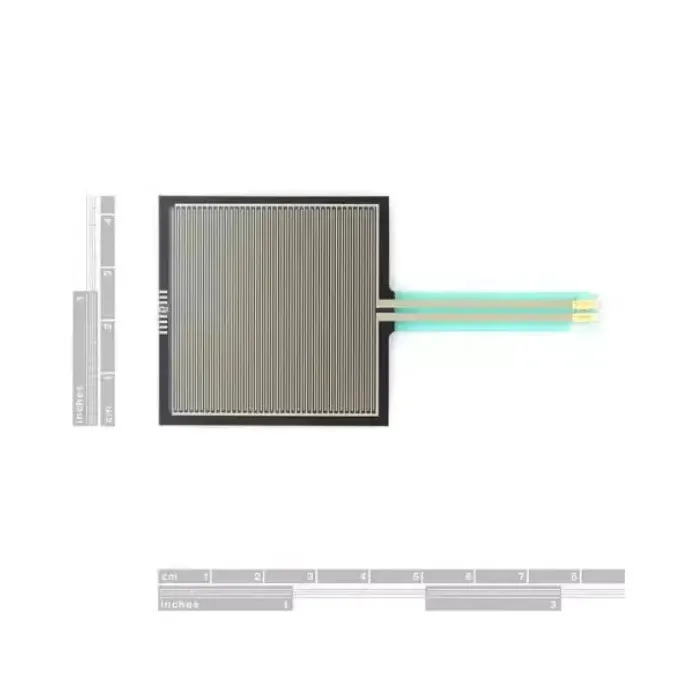
| Kokonaispituus | Noin 3,5 tuumaa |
| Kokonaisleveys | Noin 1,75 tuumaa |
| Tunnistusalue | Noin 1,75 x 1,5 tuumaa |
| Kokonaispaksuus | Noin 0,1 mm |
| Vasteaika | Mikrosekuntitason anturin vaste |
| Käyttölämpötila | -40–85 °C |
| Virtalähteen yhteensopivuus | 3,3 V tai 5 V jakopiirit |
| Kehitystuki | Arduino, ESP32, STM32, Raspberry Pi Pico ADC |
Piirilevyn asettelu & merkintäopas
- Neliömäinen tunnistusalue: Kuormita suorakaiteen muotoista aktiivialuetta.
- Joustava häntä: Pidä häntä vapaana puristuksesta ja terävistä taivutuksista.
- Kaksijohtoinen lähtö: Kytke anturi muuttuvana vastuksena jakopiiriin.
- ADC-signaali: Lue jakajan keskipiste mikrokontrollerin analogisella tulolla.
- Ylätoimilaite: Käytä tasaista tai joustavaa kerrosta voiman jakamiseksi aktiivialueelle.
- Alatuki: Jäykkä alusta parantaa toistettavuutta matto- tai jalkatyynyprojekteissa.
- Kalibrointimerkit: Tallenna kuormittamattomat ja kuormitetut ADC-arvot lopullisen asennuksen jälkeen.
Sovellustilanteet
1. Robotin tarttujan kosketuksen tunnistus
Käytä FSR406:ta ohuena kosketusalustana robotin tarttujansormessa. Koodi lukee jännitejakajan ja ilmoittaa, koskettaako tarttuja esinettä.
const int FORCE_PIN = A0; const int CONTACT_THRESHOLD = 260; void setup() { Sarjaportti.aloita(115200); } void loop() { int raw = analogRead(FORCE_PIN); bool contact = raw > CONTACT_THRESHOLD; Serial.print("voima_raaka="); Serial.print(raw); Serial.print(" kontakti="); Serial.println(contact ? "kyllä" : "ei"); viive(100); }2. Kalibroitu painealusta
Mittauksen jälkeen, jossa mitattiin raaka ADC-arvo ilman kuormaa ja tunnetulla kuormalla, tämä esimerkki muuntaa lukeman yksinkertaiseksi 0-100 paineprosentiksi.
const int FORCE_PIN = A0; const int RAW_EMPTY = 40; const int RAW_FULL = 820; void setup() { Sarjaportti.aloita(115200); } void loop() { int raw = analogRead(FORCE_PIN); int percent = map(raw, RAW_EMPTY, RAW_FULL, 0, 100); percent = constrain(percent, 0, 100); Serial.print("paine_prosentti="); Serial.println(percent); viive(200); }3. Voimatapahtumien kirjaaja
Testikiinnikkeille kirjaa vain kynnysarvon ylittävät tapahtumat, jotta sarjaviestintä pysyy luettavana toistuvassa painamisessa tai kuormituksessa.
const int FORCE_PIN = A0; const int EVENT_THRESHOLD = 500; unsigned long lastEvent = 0; void setup() { Sarjaportti.aloita(115200); } void loop() { int raw = analogRead(FORCE_PIN); if (raw > EVENT_THRESHOLD && millis() - lastEvent > 500) { Serial.print("voimatapahtuma, raw="); Serial.println(raw); lastEvent = millis(); } delay(20); }Pakkaussisältö
- 1 x FSR406 kalvopainantanturi
Usein kysytyt kysymykset
Q: Voiko tätä anturia käyttää tarkkana vaa\’ana?
A: Se sopii parhaiten suhteellisen voiman, kontaktin ja kalibroidun trendimittauksen tekemiseen. Käytä kuormasolua sertifioituun punnitukseen.
Q: Kasvaako lähtö lineaarisesti voiman kanssa?
A: Ei. Kalvovoima-anturit ovat epälineaarisia, joten projektiin räätälöity kalibrointi on tärkeää.
Q: Voinko käyttää sitä Arduinon tai ESP32:n kanssa?
A: Kyllä. Lue se jännitejakajan kautta käyttämällä analogista tuloa Arduino-yhteensopivalla levyllä tai OpenELAB Sensor Shield V5 -asetuksella.
Q: Millä vastu
Arviot
Tuotearvioita ei vielä ole.