Infrapuna-jäljitysanturi vakaan linjaa seuraavan robotin tunnistukseen
Infrapuna-jäljitysanturi on suunniteltu linjaa seuraaville roboteille, jotka tarvitsevat vakaan digitaalisen heijastussignaalin ilman jatkuvaa potentiometrin säätöä. Se käyttää infrapunalähetin-vastaanotin-paria havaitakseen heijastuneen valon läheltä, mikä tekee siitä sopivan mustavalkoradan tunnistukseen, heijastavien merkkien lukemiseen ja kompakteihin robottialustaprojekteihin.
Heijastettu signaali käsitellään invertterillä tai Schmittin kynnyskytkimellä, minkä jälkeen moduuli antaa digitaalisen signaalin, jonka mikrokontrolleri voi lukea suoraan. Se toimii 3,3 V ja 5 V järjestelmien kanssa ja liitetään helposti OpenELAB Sensor Shield V5 tai Arduino-tyyppiseen digitaalituloon.
Käytä lyhyellä työskentelyetäisyydellä lattiasta tai kohteen pinnasta, koska infrapunaheijastus riippuu voimakkaasti väristä, etäisyydestä, ympäristön valosta ja materiaalin pinnan viimeistelystä.
Tekniset tiedot
| Parametri | Arvo |
|---|---|
| Anturityyppi | Infrapunaheijastuksen jäljityssensori |
| Tunnistusperiaate | IR-lähetin ja vastaanotin pari |
| Signaalinkäsittely | Invertteri / Schmittin kynnyskytkin digitaalinen lähtö |
| Lähtötyyppi | Digitaalinen signaali, yleisesti aktiivinen matalana tunnistuksessa |
| Käyttöjännite | 3,3 V / 5 V |
| Tunnistusetäisyys | 1 mm – 20 mm |
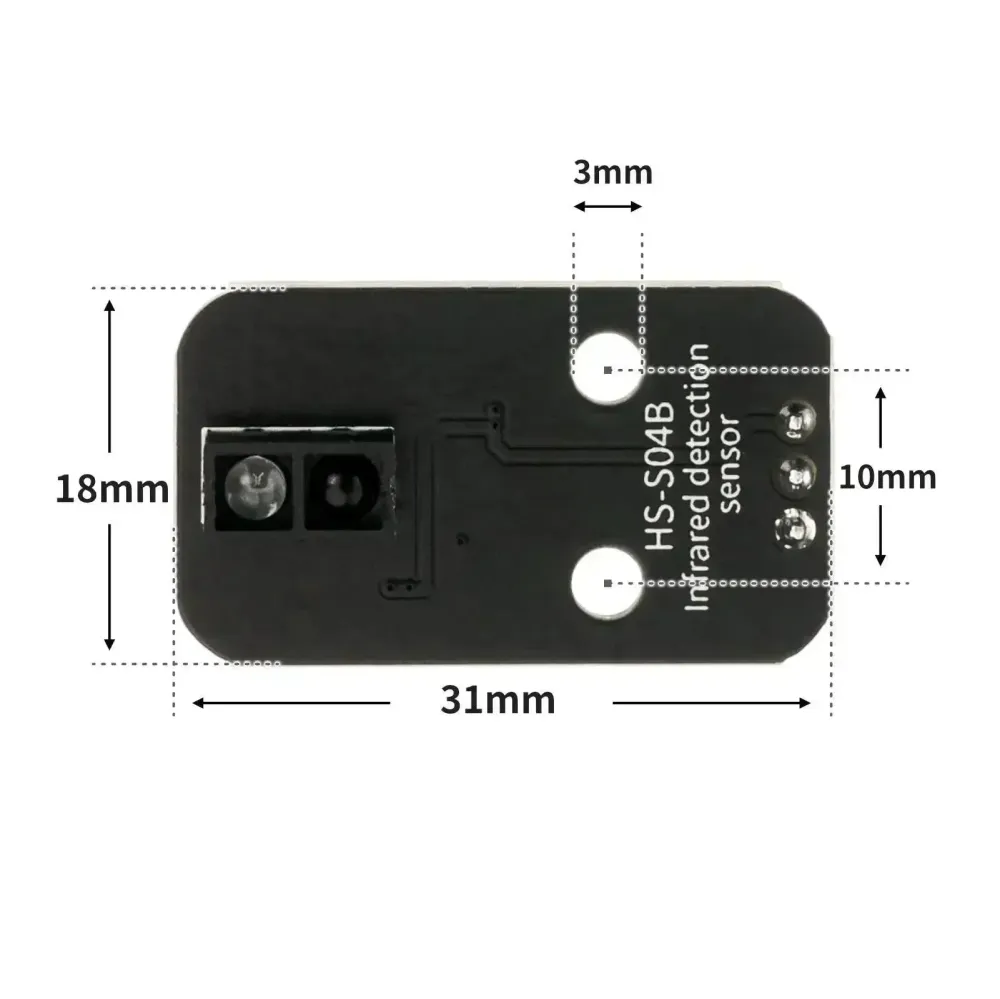
| Liitin | 2,54 mm askelväli, 3-nastainen liitin |
| Nastajärjestys | GND, VCC, S |
| Merkkivalo | Sininen tunnistusmerkkivalo LED |
| Asennus | Kaksoiskierteinen kiinnitys |
| Kehitystuki | Arduino, ESP32, STM32, Raspberry Pi Pico digitaalitulo |
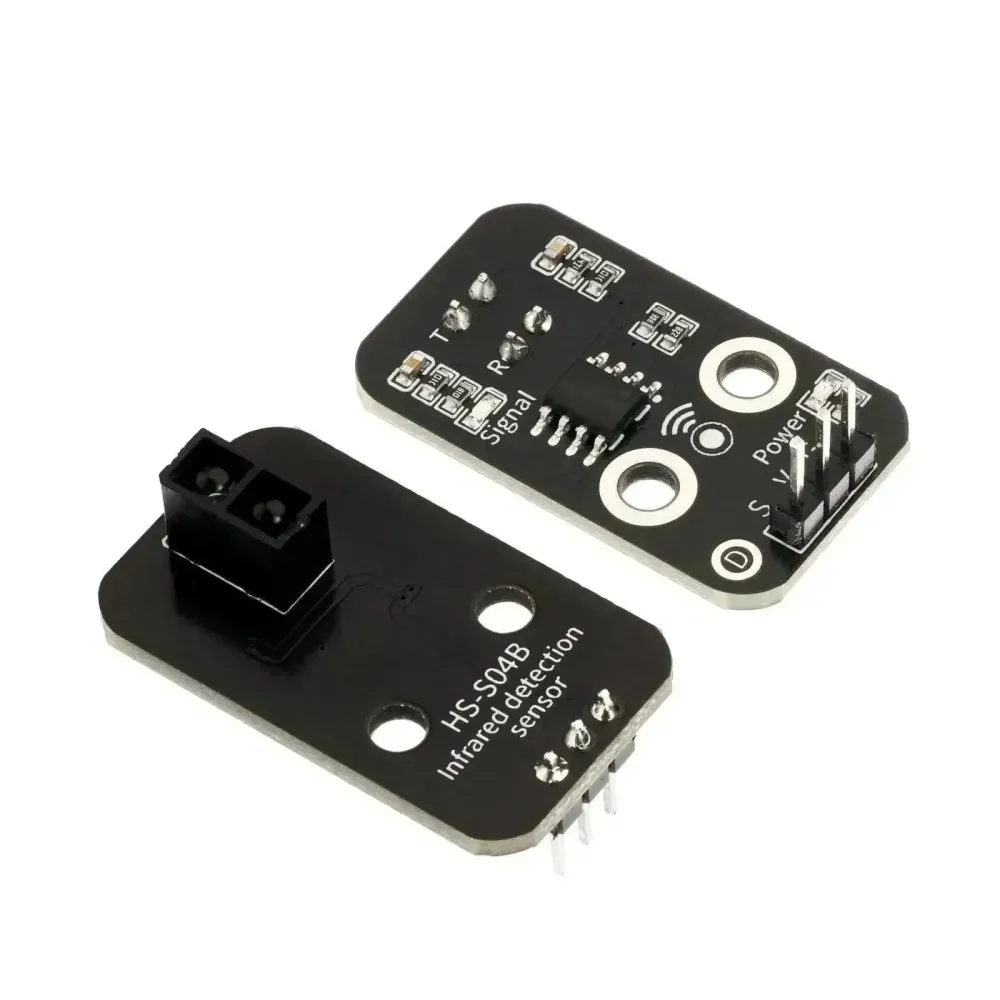
Piirilevyn asettelu ja merkintäopas
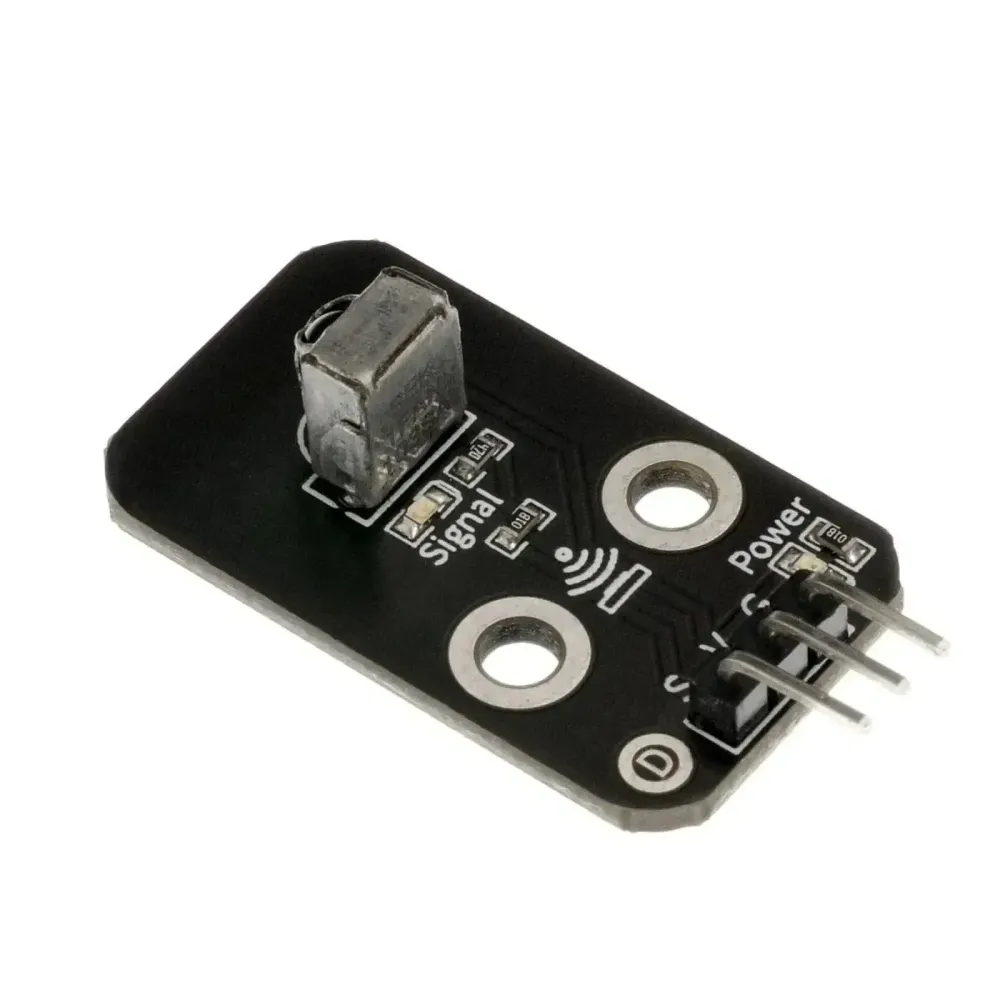
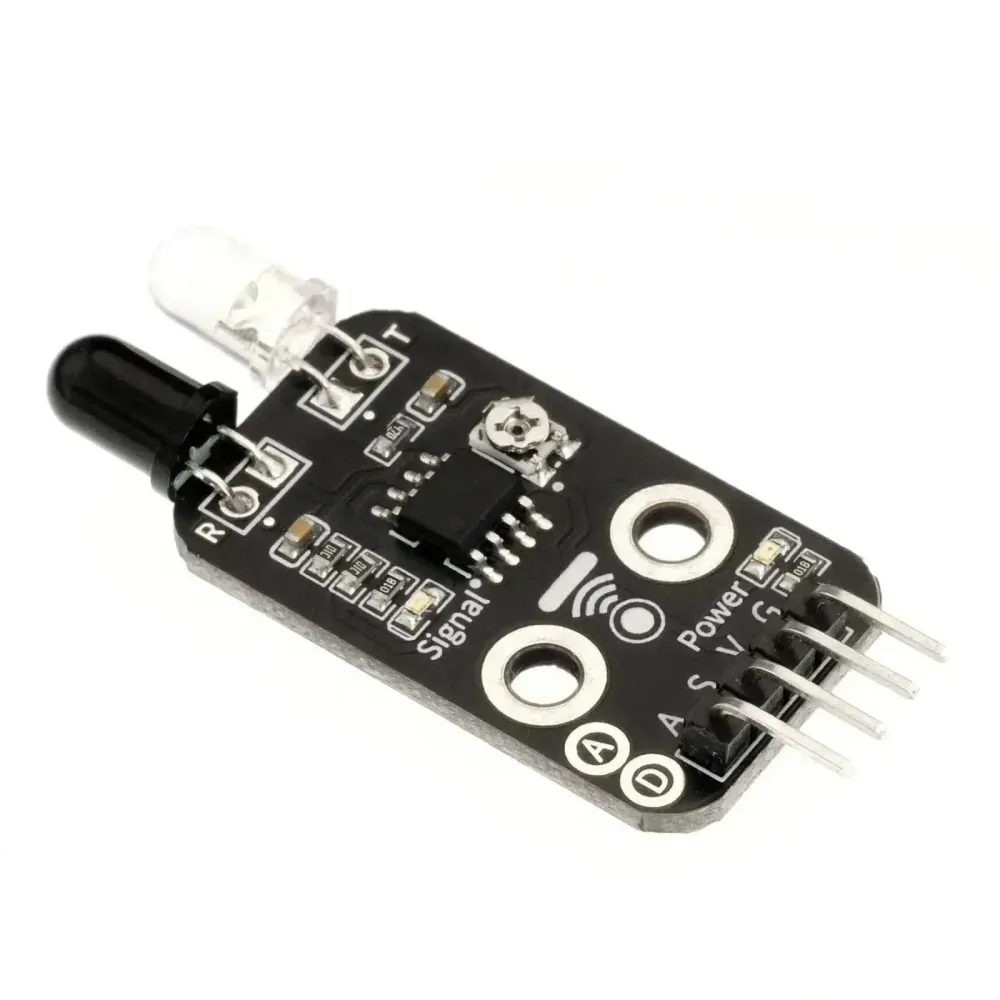
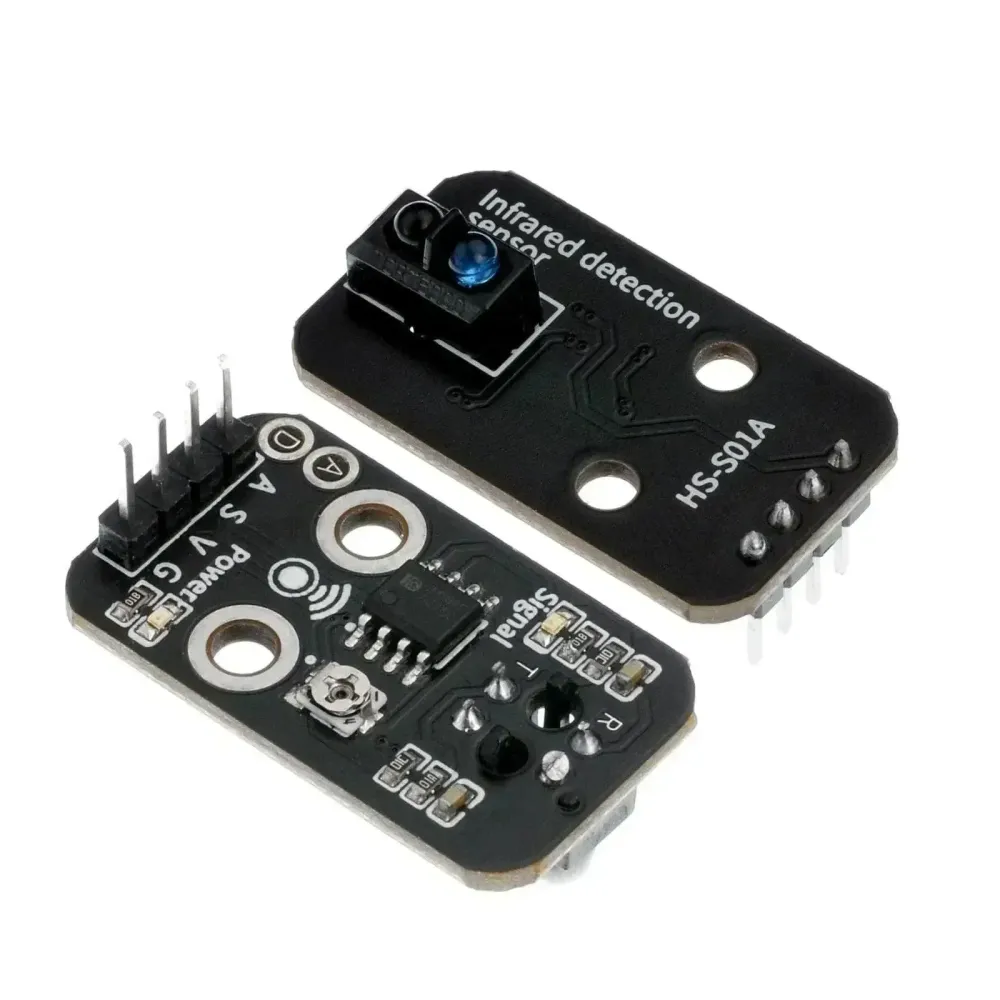
- IR-lähetin: Suuntaa infrapunasäteilyä radalle tai heijastavalle kohteelle.
- IR-vastaanotin: Vastaanottaa pinnasta heijastuvan infrapunasäteilyn.
- G-nasta: Virtamaadoitus.
- V-nasta: 3,3 V tai 5 V virtasyöttö.
- S-nasta: Digitaalinen lähtö ohjaimen GPIO:lle.
- Sininen merkkivalo: Syttyy, kun käsitelty tunnistusehto on aktiivinen.
- Kiinnitysreiät: Kiinnitä anturi tasaiselle korkeudelle radan yläpuolelle.
Sovellustilanteet
1. Linjan tunnistus robottialustalle
Käytä infrapuna-jäljitysanturia digitaalisena linja-anturi. Lähtö on yleisesti aktiivinen matalana, kun heijastava kohde havaitaan, joten koodi tulostaa linjan tilan kalibrointia varten.
const int SENSOR_PIN = 2; void setup() { pinMode(SENSOR_PIN, INPUT); Serial.begin(115200); } void loop() { bool activeLow = digitalRead(SENSOR_PIN) == LOW; Serial.println(activeLow ? "line_or_reflection_detected" : "background"); delay(50); }2. Kaksimoottorinen viivanseurantalogiikka
Yhtä anturia voi käyttää yksinkertaisiin demonstraatioihin tai kopioida vasemmalle/oikealle perusviivanseuraajarobottia varten.
const int LEFT_SENSOR = 2; const int RIGHT_SENSOR = 3; const int LEFT_MOTOR = 5; const int RIGHT_MOTOR = 6; void setup() { pinMode(LEFT_SENSOR, INPUT); pinMode(RIGHT_SENSOR, INPUT); pinMode(LEFT_MOTOR, OUTPUT); pinMode(RIGHT_MOTOR, OUTPUT); } void loop() { bool left = digitalRead(LEFT_SENSOR) == LOW; bool right = digitalRead(RIGHT_SENSOR) == LOW; analogWrite(LEFT_MOTOR, right ? 180 : 90); analogWrite(RIGHT_MOTOR, left ? 180 : 90); }3. Kohde- tai merkkilaskuri
Laske ohittavat merkit, kolot tai heijastavat tarrat debouncetauolla toistuvien laukaisujen estämiseksi.
const int SENSOR_PIN = 2; unsigned long lastHit = 0; unsigned long count = 0; void setup() { pinMode(SENSOR_PIN, INPUT); Serial.begin(115200); } void loop() { bool detected = digitalRead(SENSOR_PIN) == LOW; if (detected && millis() - lastHit > 150) { count++; lastHit = millis(); Serial.println(count); } }Pakkaussisältö
- 1 x Infrapuna-jälkitunnistin
UKK
K: Voiko tämä moduuli toimia Arduinon kanssa?
V: Kyllä. Yhdistä VCC, GND ja signaalinasta Arduino-yhteensopivaan korttiin tai OpenELAB Sensor Shield V5 -laajennukseen.
K: Toimiiko se 3,3 V ohjaimien kanssa?
V: Kyllä, luetelluille 3,3 V – 5 V moduuleille, mutta pidä analoginen lähtö ohjaimen ADC-alueella.
K: Tarvitaanko kalibrointi?
V: Kynnysarvon tai määrällisen käytön yhteydessä kalibroi lopullisessa asennuksessa ja tallenna perusarvot.
K: Voinko käyttää pitkiä johtoja?
V: Lyhyemmät johdot ovat parempia analogisen vakauden kannalta; käytä keskiarvotusta laiteohjelmistossa, jos lukemat vaihtelevat.
K: Antaako mo
Arviot
Tuotearvioita ei vielä ole.