FSR402 pyöreä voima-herkkä vastus Arduino-paineprojekteihin
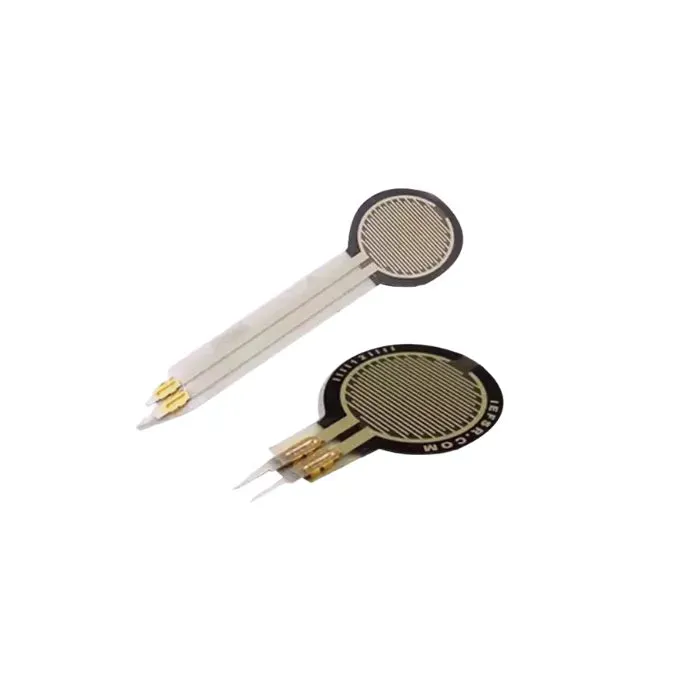
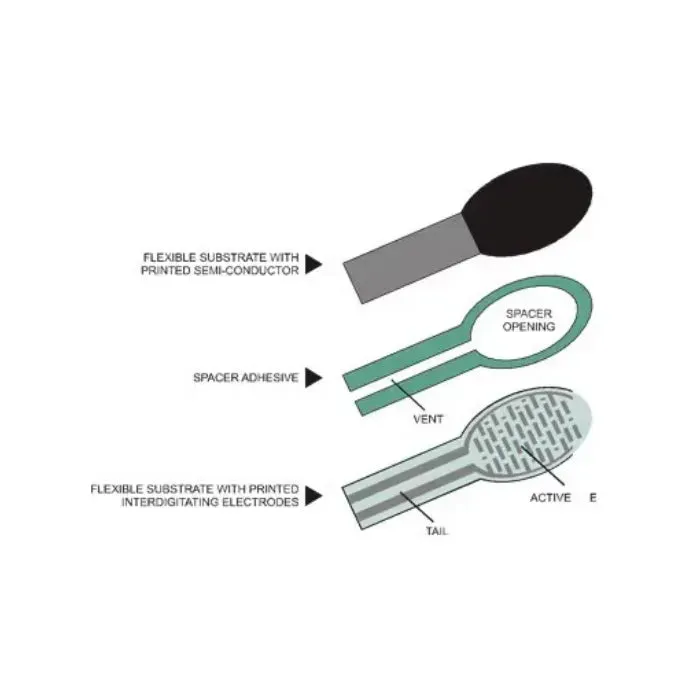
FSR402 on pyöreä voima-herkkä vastus painepadeille, kosketuspainikkeille, robottikourille ja interaktiivisille elektroniikkalaitteille. Se muuntaa kohdistetun voiman vastuksen muutokseksi, jolloin tekijät ja insinöörit voivat tunnistaa kosketuksen voimakkuuden yksinkertaisella analogisella piirillä.
Anturi on erityisen käytännöllinen Arduino- ja ESP32-projekteissa, koska se tarvitsee vain kiinteän vastuksen ja yhden ADC-tulon. Yhdistä se Sensor Shield Expansion Board V5 -laajennuskortin kanssa nopeaan luokkahuoneen kytkentään, ja vertaa mekaanisia vaihtoehtoja suunnitellessasi toimilaitteen pintaa virallisen Interlink FSR402 -tiedon kanssa.
Käytä FSR402:ta kosketustunnistukseen ja suhteelliseen voimapalautteeseen, ei tarkkaan punnitukseen. Sen voimakkaimmat signaalimuutokset ovat alhaisilla voimatasoilla, mikä tekee siitä ihanteellisen pehmeisiin kytkimiin, puristusohjauksiin ja prototyyppimittauslaitteisiin.
Tekniset tiedot
| Parametri | Arvo |
|---|---|
| Anturin malli | FSR402 pyöreä voima-herkkä vastus |
| Anturityyppi | Polymeeripaksukalvoinen voima-anturi |
| Lähtö | Muuttuva vastus |
| Suositeltu piiri | Jännitejakaja analogiseen tuloon |
| Voimaherkkyysalue | Noin 0,2 N – 20 N |
| Käytettävä painealue | 0 g – 10 kg tunnistuskäyttöön |
| Paras herkkyys | Kevyt tai keskivahva paine; voimakkain muutos alle noin 2 kg |
| Rajapinta | 2-nastainen joustava häntä |
| Vasteaika | Mikrosekuntitason anturin vasteaika |
| Toistettavuus | Noin +/-2 % yhdellä anturilla kontrolloidun kuormituksen jälkeen |
| Virtalähteen yhteensopivuus | Toimii 3,3 V tai 5 V jakajapiireillä |
| Kehitystuki | Arduino, ESP32, STM32, Raspberry Pi Pico ADC |
Piirilevyn asettelu & merkintäopas
- Pyöreä tunnistuspadi: Aseta kuorma suoraan pyöreän aktiivisen alueen päälle.
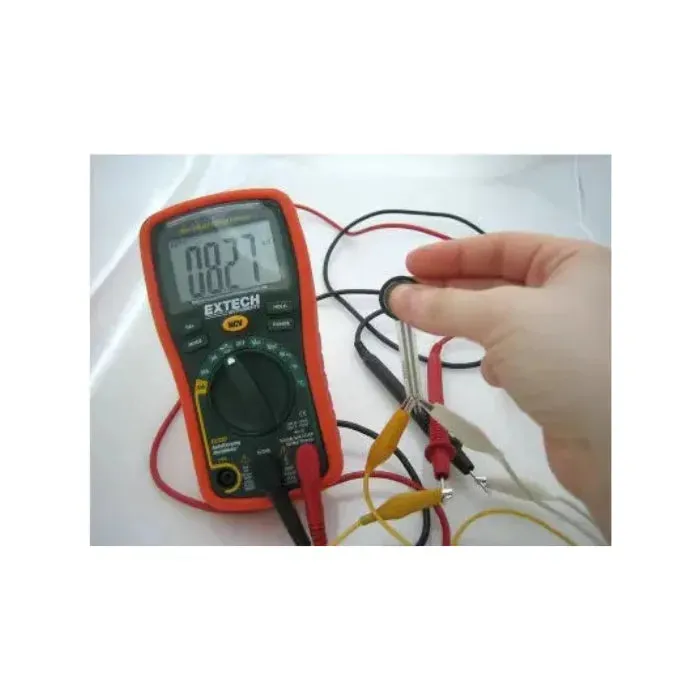
- Hännän johdot: Käytä kahta johtoa muuttuvana vastuksena; napaisuus ei ole kriittinen jakajassa.
- Jakajavastus: Aloita 10 kOhm:lla ja säädä arvoa voimakkuusalueesi mukaan.
- Analoginen lähtö: Lue jakajan keskipiste ADC-nastalla.
- Tukilevy: Käytä jäykkää tasaista pintaa anturin takana toistettavien lukemien saamiseksi.
- Toimilaitteen pinta: Pieni kuminen tai muovinen nappikansi auttaa keskittämään voiman padille.
- Jännityksen lieventäminen: Vältä kalvon hännän vetämistä asennuksen aikana.
Sovellustilanteet
1. Robottikouran kosketustunnistus
Käytä FSR402:ta ohuena kontaktipintana robotin tarttujansormessa. Koodi lukee jännitejakajan ja raportoi, koskettaako tarttuja esinettä.
const int FORCE_PIN = A0; const int CONTACT_THRESHOLD = 260; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); bool contact = raw > CONTACT_THRESHOLD; Serial.print("voima_raaka="); Serial.print(raw); Serial.print(" kontakti="); Serial.println(contact ? "kyllä" : "ei"); delay(100); }2. Kalibroitu painetunnistin
Mittauksen jälkeen, jossa mitataan raaka ADC-arvo ilman kuormaa ja tunnetulla kuormalla, tämä esimerkki muuntaa lukeman yksinkertaiseksi 0-100 paineprosentiksi.
const int FORCE_PIN = A0; const int RAW_EMPTY = 40; const int RAW_FULL = 820; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); int percent = map(raw, RAW_EMPTY, RAW_FULL, 0, 100); percent = constrain(percent, 0, 100); Serial.print("paine_prosentti="); Serial.println(percent); delay(200); }3. Voimatapahtumien kirjaaja
Testikiinnikkeissä kirjaa vain kynnysarvon ylittävät tapahtumat, jotta sarjaviestintä pysyy luettavana toistuvassa painamisessa tai kuormituksessa.
const int FORCE_PIN = A0; const int EVENT_THRESHOLD = 500; unsigned long lastEvent = 0; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); if (raw > EVENT_THRESHOLD && millis() - lastEvent > 500) { Serial.print("voimatapahtuma, raw="); Serial.println(raw); lastEvent = millis(); } delay(20); }Pakkaussisältö
- 1 x FSR402 kalvopainantanturi
UKK
Voiko tätä anturia käyttää tarkkana vaa\’ana?
Se sopii parhaiten suhteellisen voiman, kontaktin ja kalibroidun trendimittauksen tekemiseen. Käytä kuormasolua sertifioituun punnitukseen.
Kasvaako lähtö lineaarisesti voiman kanssa?
Ei. Kalvovoima-anturit ovat epälineaarisia, joten projektikohtainen kalibrointi on tärkeää.
Voinko käyttää sitä Arduinon tai E
Arviot
Tuotearvioita ei vielä ole.