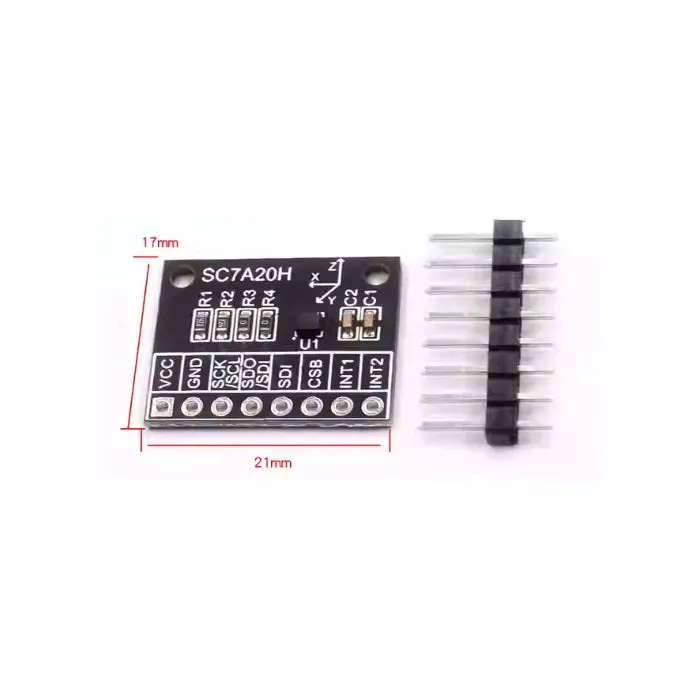
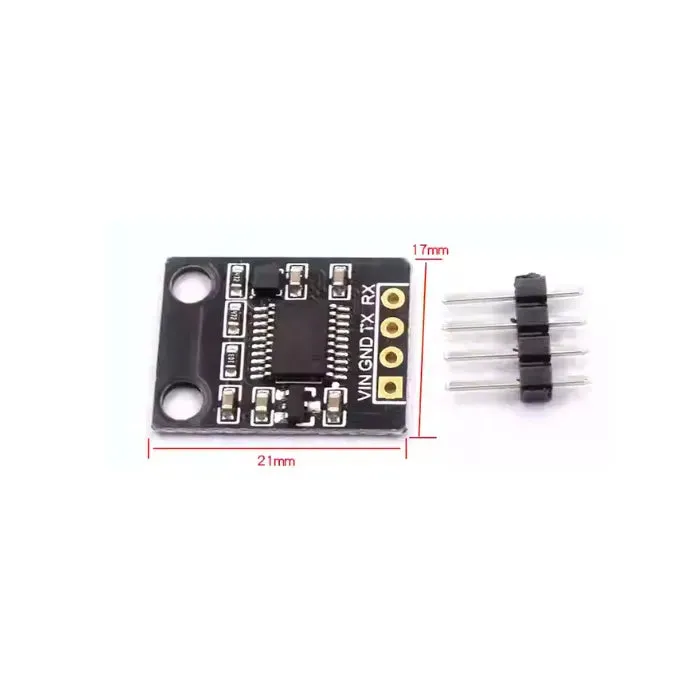
SC7A20H 3-akselinen anturimoduuli – kiihtyvyys ja kallistuskulman ulostulo sulautettuun liikkeentunnistukseen
SC7A20H 3-akselinen kiihtyvyys- ja kallistuskulma-anturi-moduuli on suunniteltu projekteihin, jotka tarvitsevat edullista suuntautumisen, kallistuksen ja liikkeentunnistusta ilman koko signaalinkäsittelyputken rakentamista alusta alkaen. Tuotesivu kuvaa integroitua moduulia, jossa on kolmiakselinen kiihtyvyysanturi, sisäinen MCU-käsittely ja sarjallinen kulma-arvojen ulostulo suoraan sulautettuihin järjestelmiin.
Anturivaihtoehto, SKU TB-SCSensor, keskittyy SC7A20H kiihtyvyysanturiin, kun taas sama tuotesivu sisältää myös moduulivariaation. Se on hyödyllinen kallistuskytkimille, tason osoittimille, manipuloinnin tunnistukselle, yksinkertaiselle asennon lukemiselle, robottiasennon tunnistukselle ja vähävirtaisille liikehälytyksille. Sitä voi arvioida isäntien kuten ELAB Nano V3, nopeiden sarjatestilaitteiden tai pienen sulautetun ohjaimen kanssa, joka on asennettu tuotteen koteloon.
Nykyinen listaus mainitsee säädettävät koko mittakaavan alueet +/-2g, +/-4g, +/-8g ja +/-16g, 12-bittisen ulostulon, I2C/SPI-anturin liitännät, vähävirta-tilat, keskeytykset liiketapahtumille, sisäänrakennetun FIFO:n, itse-testin ja vahvan iskunkestävyyden. Moduulitasolla sivu kuvaa myös 9600 baud sarjakomentoja kuten päälle, pois, x, y, z ja nolla kulma-ulostulon työnkuluille.
Tekniset tiedot
| Parametri | Arvo |
|---|---|
| Tuotekoodi | TB-SCSensor |
| Anturipiiri | SC7A20H |
| Akset | 3-akselinen kiihtyvyys |
| Moduulin toiminto | Kiihtyvyyden ja kallistuskulman mittaus |
| Moduulin virtalähde | 3 V – 6 V max, nykyisen listauksen mukaan |
| Anturin virtalähteen jännitealue | 1,71 V – 3,6 V anturin IC-tasolla |
| Koko mittakaavan alueet | +/-2g, +/-4g, +/-8g, +/-16g |
| Datan resoluutio | 12-bittinen ulostulo |
| Ulostulon datanopeus | 1,56 Hz – 4,434 kHz, nykyisen listauksen mukaan |
| Anturin liitännät | I2C ja SPI |
| Moduulin sarjamuoto | 9600 baud, 8 databitkiä, 1 stop-bitti, ei pariteettia |
| Kulman ulostulon alue | 0-180 astetta, nykyisen listauksen mukaan |
| Keskeytysominaisuudet | 6D/4D suunta, vapaa putoaminen, nukkuminen/herätys, napsautus, liikkeentunnistus |
| Lisäominaisuudet | FIFO, itse-testi, kalibrointikorjaus, vähävirta-toiminta |
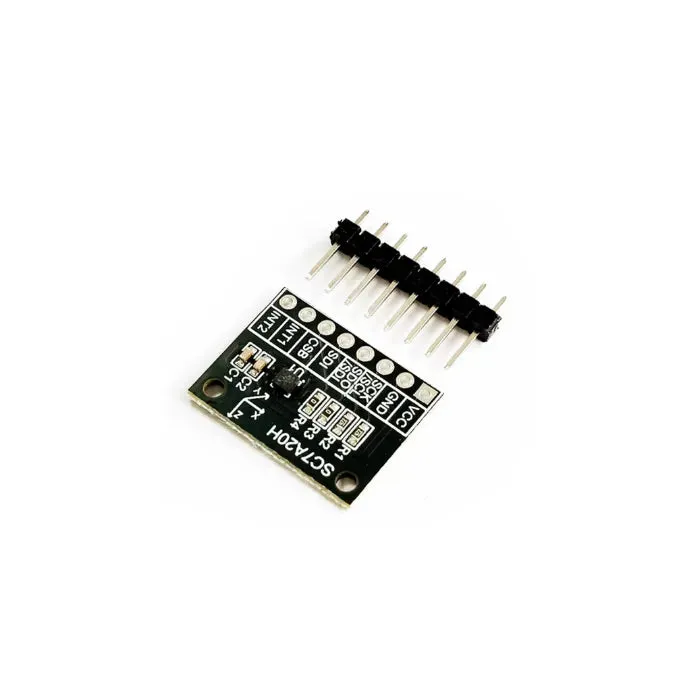
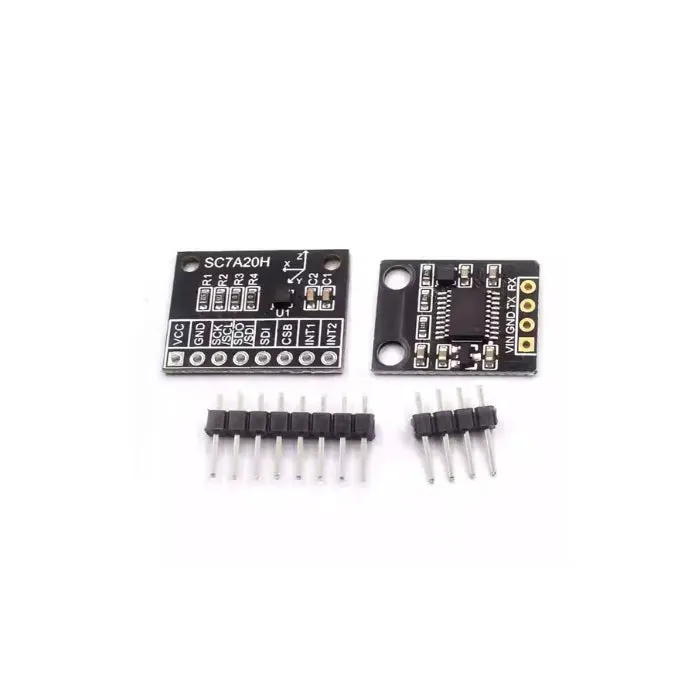
Piirilevyn asettelu & merkintäopas
- VCC – Virransyöttö anturille tai moduuliversiolle; noudata valitun variantin jänniterajoja.
- GND – Yhteinen maa isäntäjärjestelmälle.
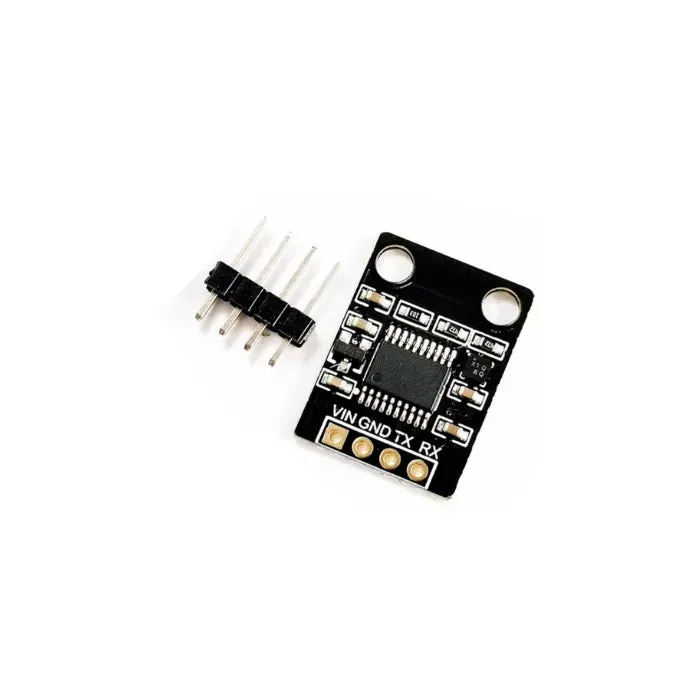
- TX – Moduulin sarjallinen lähetyslinja kulman tietojen ulostulolle.
- RX – Moduulin sarjallinen vastaanottolinja komennoille kuten päälle, pois, x, y, z ja nolla.
- SCL/SCK – Kellopiiri SC7A20H-anturin käytössä I2C- tai SPI-väylän kautta.
- SDA/SDI – Tiedonasta I2C- tai SPI-anturin kommunikointiin.
- INT1/INT2 – Keskeytyslähdöt liike-, napsautus-, vapaan putoamisen tai suuntatapahtumille.
- Asennussuunta – Kiinnitä levy tukevasti ja määritä nollapositio ennen kallistustietojen tulkintaa.
Sovellustilanteet
1. Sarjakulman lukeminen Arduinolla
Lue moduulin kulmatiedot ohjelmistosarjaportista 9600 baudilla.
#include <SoftwareSerial.h> SoftwareSerial tiltSerial(10, 11); void setup() { Sarjaportti.aloita(115200); tiltSerial.begin(9600); tiltSerial.println("on"); } void loop() { while (tiltSerial.available()) { Serial.write(tiltSerial.read()); } }2. Nollakalibrointikomento
Lähetä nollakomento sen jälkeen, kun moduuli on kiinnitetty haluttuun viiteasentoon.
#include <SoftwareSerial.h> SoftwareSerial tiltSerial(10, 11); void setup() { tiltSerial.begin(9600); viive(500); tiltSerial.println("zero"); } void loop() { }3. Valitse yhden akselin lähtö
Pyydä vain X-akselin lähtöä yksinkertaistaaksesi jäsentämistä kallistuskytkin-sovelluksessa.
#include <SoftwareSerial.h> SoftwareSerial tiltSerial(10, 11); void setup() { Sarjaportti.aloita(115200); tiltSerial.begin(9600); tiltSerial.println("x"); } void loop() { if (tiltSerial.available()) { Serial.write(tiltSerial.read()); } }4. Python-sarjaloki
Tallenna moduulin sarjalähtö PC:lle kalibrointia ja liikkeen testausta varten.
import serial import time port = serial.Serial("COM7", 9600, timeout=1) port.write(b"on\r\n") with open("sc7a20h_angle_log.txt", "a", encoding="utf-8") as log: while True: line = port.readline().decode(errors="ignore").strip() if line: log.
Arviot
Tuotearvioita ei vielä ole.